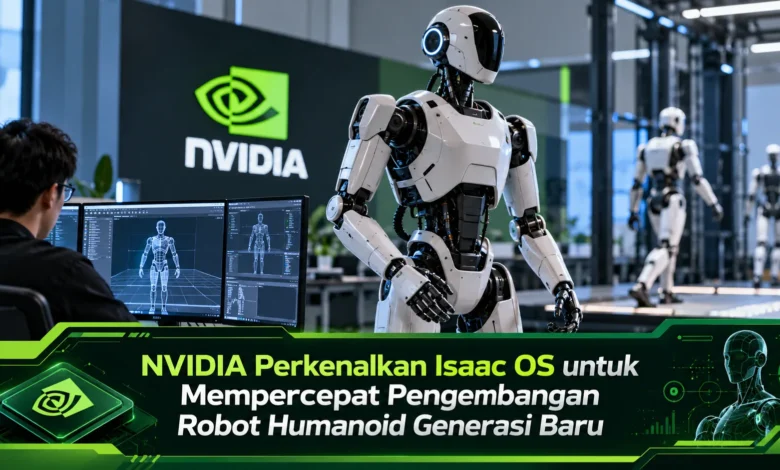
Perkembangan teknologi robotika memasuki babak baru setelah NVIDIA memperkenalkan Isaac OS dalam ajang GTC Berlin pada 21 Oktober 2026. Framework runtime open source ini dirancang untuk membantu pengembang mengintegrasikan kecerdasan buatan, sensor, sistem kontrol, dan perangkat keras robot dalam satu lingkungan operasional yang terkoordinasi. Kehadirannya menjadi langkah penting dalam pengembangan robot humanoid yang membutuhkan kemampuan merespons lingkungan secara cepat dan konsisten. Melalui Isaac OS, NVIDIA berupaya menyederhanakan proses perpindahan teknologi robot dari simulasi menuju penerapan nyata. Inovasi tersebut sekaligus memperkuat ekosistem physical AI yang semakin berkembang untuk kebutuhan industri, penelitian, dan otomatisasi masa depan.
Mengenal NVIDIA Isaac OS dan Perannya dalam Robotika Modern
NVIDIA Isaac OS hadir sebagai framework runtime berbasis sumber terbuka yang dikembangkan guna mengintegrasikan berbagai komponen penting dalam implementasi robot cerdas. Berbeda dengan platform komputer untuk penggunaan sehari-hari, framework tersebut mengutamakan sinkronisasi kecerdasan mesin dan perangkat keras. Melalui penggunaan NVIDIA Holoscan, Isaac OS memfasilitasi koordinasi pertukaran data dari sensor, sinyal kendali, dan pemrosesan kecerdasan buatan secara terkoordinasi dan sistematis. Integrasi tersebut sangat dibutuhkan karena robot humanoid perlu menghadapi dinamika lingkungan operasional tanpa mengalami keterlambatan berlebihan.
Salah satu keunggulan utama Isaac OS terletak pada dukungannya terhadap operasional robot secara real-time. Di lingkungan sistem robot cerdas, kecepatan pemrosesan saja tidak cukup. Robot juga membutuhkan konsistensi waktu eksekusi agar masukan lingkungan dan gerakan aktuator dapat ditangani tanpa gangguan sinkronisasi. Prinsip tersebut menjelaskan pentingnya perilaku sistem yang dapat diprediksi dalam pengembangan framework tersebut. Melalui pendekatan tersebut, peneliti mendapatkan dukungan untuk merancang robot dengan koordinasi komponen lebih baik.
Arsitektur Teknologi Isaac OS untuk Sistem Robot Humanoid
Dari sisi arsitektur, Isaac OS dibangun di atas NVIDIA Holoscan sebagai landasan integrasi komputasi. Arsitektur tersebut membantu sistem inferensi cerdas, unit pengindraan, dan rangkaian kontrol perangkat keras saling terhubung. Untuk menggambarkan penerapannya, kamera pada robot dapat mengirimkan data lingkungan kepada algoritma persepsi berbasis AI. Informasi yang telah diproses kemudian digunakan oleh mekanisme pengambilan keputusan. Selanjutnya, perangkat kontrol gerakan mengeksekusi instruksi yang sesuai. Rangkaian proses tersebut membutuhkan koordinasi waktu yang konsisten untuk mendukung perilaku robot yang stabil.
Ketika menggunakan lingkungan pengembangan berbeda, para insinyur berpotensi menemukan kesulitan koordinasi antarkomponen. Perangkat simulasi, perangkat lunak pembelajaran mesin, dan sistem elektronik robot tidak selalu memiliki antarmuka yang seragam. Kondisi tersebut berpotensi memperpanjang kompleksitas proses validasi. Isaac OS dirancang untuk membantu mengatasi kesenjangan tersebut melalui kerangka runtime yang terpadu. Walaupun memberikan fondasi baru, keberhasilan implementasinya tetap memerlukan dukungan perangkat keras, keandalan komponen aplikasi, serta evaluasi keselamatan yang ketat.
Hubungan Isaac OS, Simulasi Robot, dan Model Kecerdasan Buatan
Kehadiran Isaac OS tidak berdiri sendiri karena perusahaan juga menyediakan sejumlah framework pelengkap seperti NVIDIA Isaac Lab, Isaac Sim, dan Isaac GR00T. Masing-masing teknologi tersebut menjalankan peran tersendiri dalam siklus pengembangan robot. Isaac Sim mendukung pengujian dalam dunia virtual, sedangkan Isaac Lab mendukung pengembangan kebijakan gerakan robot. Sementara itu, Isaac GR00T menawarkan model dasar robot humanoid. Pada tahap operasional, Isaac OS mendukung mengintegrasikan sistem kecerdasan dan kontrol perangkat keras. Kombinasi ini memberikan dukungan bagi proses eksperimen yang lebih sistematis.
Bersamaan dengan pengembangan Isaac OS, NVIDIA menghadirkan Isaac Lab 3.0 yang telah tersedia secara umum. Solusi pelatihan robot tersebut memungkinkan pemanfaatan komputasi multi-GPU serta penggunaan teknologi pemodelan fisika seperti Newton dan NVIDIA PhysX. Dengan dukungan komputasi ini, tim robotika berpeluang melatih kebijakan tindakan robot sebelum melakukan pengujian fisik. Sebagai ilustrasi, robot humanoid dapat dilatih mengambil benda melalui lingkungan pelatihan digital. Model yang sudah dilatih kemudian harus menjalani pengujian tambahan ketika diterapkan pada robot nyata.
Dampak Isaac OS terhadap Efisiensi Pengembangan Robot Cerdas
Keuntungan penting yang diharapkan dari Isaac OS adalah pengurangan kompleksitas pengembangan ketika pengembang menghubungkan model kecerdasan buatan dengan perangkat keras. Selama proses pembuatan humanoid, banyak komponen harus bekerja bersama. Perangkat pendeteksi posisi, sensor visual, mekanisme penggerak, dan modul kontrol otomatis harus berkomunikasi secara konsisten. Ketika pertukaran data terlambat, perilaku humanoid berisiko tidak sesuai perencanaan. Berkat arsitektur penghubung yang terstruktur, Isaac OS berpotensi membantu pengembang mengelola interaksi berbagai subsistem secara lebih sistematis.
Manfaat lainnya terlihat pada efisiensi tahapan pengujian. Pembuatan sistem robot cerdas membutuhkan pengujian berulang karena interaksi fisik memiliki banyak variabel. Para peneliti harus memeriksa apakah tindakan yang dirancang di lingkungan digital mempertahankan performa ketika dijalankan secara nyata. Dukungan sistem runtime dengan pendekatan seragam diharapkan mampu membatasi kompleksitas pemindahan aplikasi. Walaupun begitu, Isaac OS belum tentu memberikan peningkatan performa yang sama pada semua robot. Manfaat aktualnya harus dinilai berdasarkan evaluasi nyata.
Peluang Pemanfaatan Isaac OS untuk Robot Humanoid di Dunia Nyata
Penerapan Isaac OS membuka peluang dalam beragam lingkungan kerja yang memerlukan koordinasi mesin otomatis. Bidang penerapan yang menarik adalah industri manufaktur, terutama ketika robot ditugaskan melakukan aktivitas fisik bervariasi. Pada lingkungan kerja seperti ini, humanoid harus memahami perubahan posisi benda, menyesuaikan respons terhadap kondisi aktual, dan menjalankan instruksi secara terkoordinasi. Dalam pengumuman pengembangan platformnya, NVIDIA menjelaskan bahwa perusahaan Humanoid menggunakan Isaac OS sebagai bagian dari rangkaian teknologi robotika untuk mengembangkan dan memvalidasi perilaku robot. Hal tersebut menunjukkan arah penggunaan teknologi dalam lingkungan industri.
Di luar sektor manufaktur, framework runtime robotika seperti Isaac OS juga berpotensi relevan bagi penelitian akademis. Pada skenario penelitian, universitas dan laboratorium bisa mengevaluasi integrasi AI dengan perangkat fisik melalui arsitektur perangkat lunak yang terbuka. Pendekatan kode sumber terbuka memberikan ruang bagi kolaborasi untuk memeriksa implementasi. Meski demikian, ketersediaan kode sumber bukan pengganti evaluasi keselamatan. Robot yang bekerja dekat manusia memerlukan prosedur mitigasi risiko fisik sebelum diterapkan dalam skala besar.
Arah Perkembangan Robotika Cerdas setelah Kehadiran Isaac OS
Pengembangan Isaac OS memperlihatkan strategi NVIDIA dalam memperluas infrastruktur kecerdasan buatan fisik. Tidak seperti kecerdasan buatan yang terbatas pada keluaran perangkat lunak, physical AI berkaitan dengan kemampuan memahami dan bertindak di dunia fisik. Untuk mencapai kemampuan tersebut, algoritma pembelajaran mesin perlu terhubung dengan perangkat pengamatan serta aktuator. Melalui Isaac OS, NVIDIA menawarkan salah satu komponen infrastruktur bagi proses penghubungan tersebut. Dengan demikian, inovasi ini tidak hanya berkaitan dengan robot humanoid, tetapi juga integrasi kecerdasan dalam berbagai mesin otomatis.
Bersamaan dengan peluncuran Isaac OS, NVIDIA juga memperkenalkan platform referensi humanoid Agile ONE SN melalui kolaborasi ekosistem dengan Agile Robots. Robot tersebut memanfaatkan fondasi AI Isaac GR00T dan komputasi NVIDIA Jetson Thor. Platform referensi tersebut direncanakan tersedia pada awal 2027 untuk memfasilitasi eksperimen robotika humanoid. Walaupun memperlihatkan kemajuan ekosistem, ketersediaan platform referensi belum berarti robot humanoid telah siap diterapkan di seluruh industri. Kebutuhan perlindungan operasional, stabilitas penggunaan berkelanjutan, dan biaya penerapan tetap membutuhkan evaluasi lebih lanjut.
Rangkuman Inovasi NVIDIA untuk Pengembangan Humanoid Generasi Baru
Pengembangan NVIDIA Isaac OS menghadirkan kemajuan baru bagi infrastruktur robot cerdas karena menghubungkan pemrosesan AI, sensor, dan perangkat kontrol melalui platform pengoperasian dengan kode sumber terbuka. Melalui integrasi bersama NVIDIA Holoscan, Isaac Lab, dan Isaac GR00T, ekosistem ini membuka peluang untuk menyederhanakan koordinasi pengembangan robot. Walaupun manfaat aktualnya masih bergantung pada pengujian, inovasi ini menandai perluasan pemanfaatan TEKNOLOGI kecerdasan buatan fisik. Bagaimana pandangan Anda, apakah robot humanoid akan semakin banyak digunakan di industri? Bagikan pendapat Anda mengenai perkembangan ini.